您现在的位置: 萬盛學電腦網 >> 軟體知識 > >> 影像處理 >> Maya 教學
MAYA表達式制作探索車動畫:四輪獨立懸掛與車身物理模擬實戰
網絡教程:用MAYA表達式制作探索車動畫,難度中等,梳理表達式使用方法。一起學習:
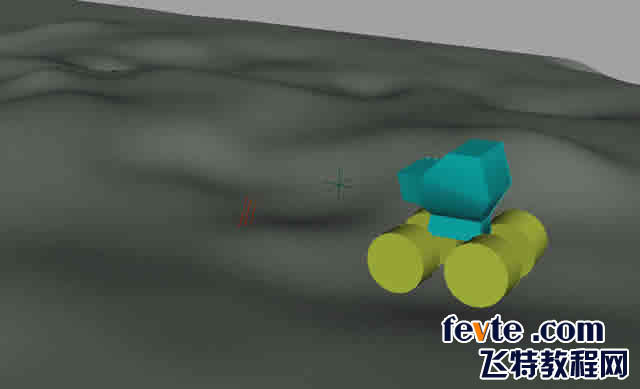
1. 基礎模型與地面
創建簡單大腳車模型(四輪、軸、車身),滿意後可換精模。創建崎嶇地面。
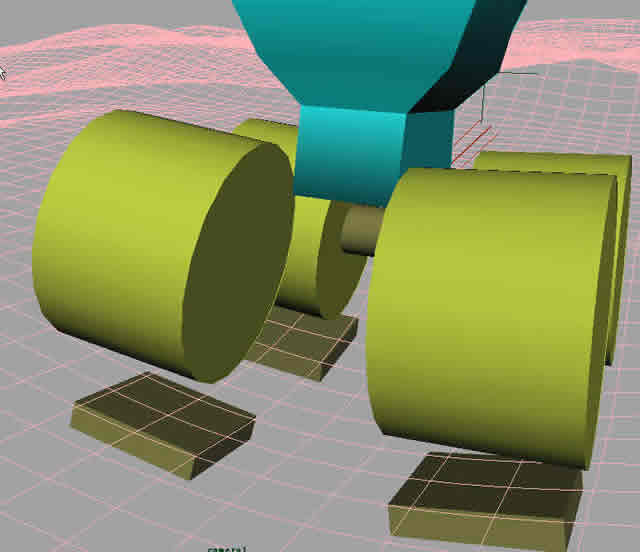
2. 參考物約束
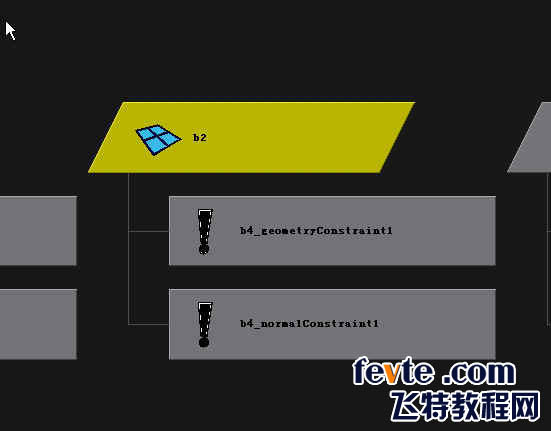
創建四長方體作輪子位置參考物,與地面幾何體/法線約束,調整至車輪位置。
3. 定義輪子傾斜角(受地形與軸角限制)
$a[1]=a1.translateY; $a[2]=a2.translateY;
$a[3]=b1.translateY; $a[4]=b2.translateY;
wheel_r1.rotateX=clamp(max((-$angerWu1+85),(b1.rotateX+90)), min((-$angerWu1+120),(b1.rotateX+90)),(b1.rotateX+90));
wheel_r2.rotateX=clamp(max((-$angerWu2+85),(b2.rotateX+90)), min((-$angerWu1+120),(b2.rotateX+90)),(b2.rotateX+90));
wheel_l1.rotateX=clamp(max((-$angerWu1+85),(a1.rotateX+90)), min((-$angerWu2+120),(a1.rotateX+90)),(a1.rotateX+90));
wheel_l2.rotateX=clamp(max((-$angerWu2+85),(a2.rotateX+90)), min((-$angerWu2+120),(a2.rotateX+90)),(a2.rotateX+90));
$a[1]-4為四輪參考物Y軸位置,$angerWu1/2為輪軸傾斜角,clamp函數限制範圍。
4. 定義輪子與車身X/Z位置
wheel_r1.translateX=b1.translateX; wheel_r2.translateX=b2.translateX;
wheel_l1.translateX=a1.translateX; wheel_l2.translateX=a2.translateX;
wheel_r1.translateZ=b1.translateZ; wheel_r2.translateZ=b2.translateZ;
wheel_l1.translateZ=a1.translateZ; wheel_l2.translateZ=a2.translateZ;
body.translateX=(wheel_l1.translateX+wheel_l2.translateX+wheel_r1.translateX+wheel_r2.translateX)/4;
body.translateZ=(wheel_l1.translateZ+wheel_l2.translateZ+wheel_r1.translateZ+wheel_r2.translateZ)/4;
輪子位置由參考物控制,車身位置取四輪空間位置平均值近似計算。
5-13. 物理模擬核心表達式(節選)
初始化幀:定義四輪中心Y軸初始位置(1.4單位離地高度)、系統橫向/縱向傾斜角($angerWu/$angerWv, $angerBu/$angerBv)、車身Y軸初始位置。
動態計算幀(frame>1):
- 計算四輪Y軸位移:受車身/自身位移加速度、重力影響,模擬輪胎壓縮變形(支持力線性/平方/指數關係嘗試),限制加速度最大值,阻尼處理速度,避免長久微幅震蕩(連續15幀位移<0.03強制靜止)。
- 車身Y軸物理模擬:彈簧阻尼系統,限制最大位移0.8單位,避免微幅長久震蕩(15幀<0.051強制相對輪系靜止)。
- 車身旋轉角度計算:通過四輪空間位置計算輪系角度/角加速度,再計算車身角度/角加速度,clamp限制偏差範圍(橫向±10度、縱向±20度),震蕩抑制邏輯同位移。
- 前後輪獨立橫向/縱向角度微調:根據輪高差計算補正角加速度。
- 驅動器賦值:定義位置指示物體驅動四輪運動(代碼截斷)。
教程展示MAYA表達式實現車輛物理模擬的完整邏輯,適合進階學習參考。
- 上一篇軟件知識: MAYA粒子跟蹤GIF動畫制作教程:螺旋曲線發射器與光暈特效實戰
- 下一篇軟件知識: MAYA可愛三維動畫表情包:24組生動表情GIF展示與創作靈感
推薦文章
- Maya 片頭級流光特效教學:Paint Effects 筆刷快速生成動態光線字…
- Maya nParticle 快速實現倒水動畫:從發射器到 Polygon Me…
- MAYA可愛三維動畫表情包:24組生動表情GIF展示與創作靈感
- Maya 非球形眼球約束控制技術:解決異形眼球旋轉穿模/錯位難題
- Maya 單行 MEL 命令與腳本編輯器操作指南
- Maya 測量工具實操:Distance Tool 精確測量模型邊長、高度與任意…
- Maya + V-Ray 室內效果圖渲染實戰:三盞面光源+光子圖雙階段渲染流程
- Maya 實戰:車燈材質製作完整流程與渲染技巧
- Maya 磨損做舊材質技法:利用 GI 烘焙光照信息生成邊緣高光/凹陷污漬貼圖
- Maya 程序化玻璃材質:Blinn + Ramp 透明度漸變 + 環境貼圖反射…
copyright © 萬盛學電腦網 all rights reserved